설명
주요 특징
- 전대역-대역 GNSS 지원, 높은 위치 확인 및 방위각 정확도
- 안정적인 작동 시 3W의 초저전력 소비
- 향상된 자율 항법 정확도를 위한 제로 속도 업데이트 및 차량 제약 알고리즘
응용 분야
- 태도 제어
- UAV 및 USV(무인 항공기 및 무인 수상 차량)
- 측량 및 매핑
- 안정화된 플랫폼
- 수중 차량
- 이동위성통신
- 지능형 운전
- 미사일-기반 통제
제품개요
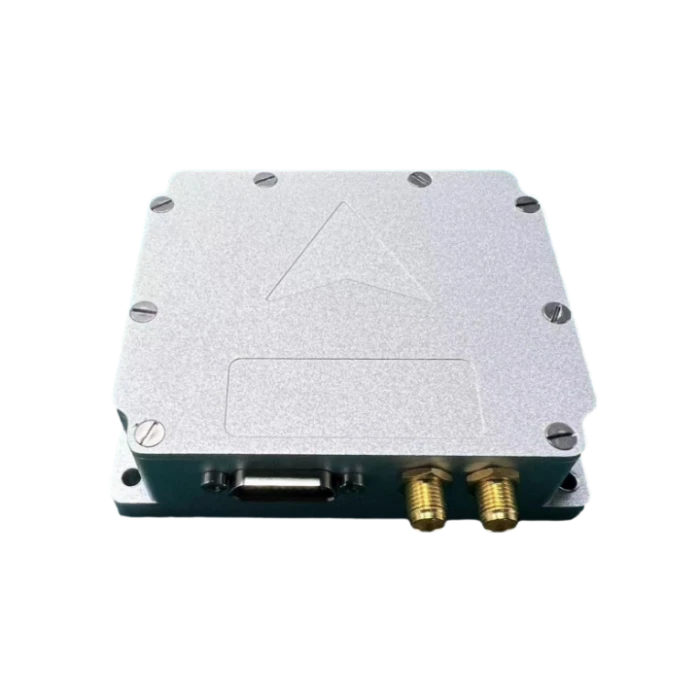
MSI100은 차량, 선박 및 UAV로 대표되는 내비게이션, 제어 및 측정 분야에 널리 적용되는 매우 안정적이고 비용 효과적인{1}} MEMS GNSS/INS 시스템입니다. 여러 구성 가능한 모드를 지원합니다. 특히 Z-축에 고정밀-자이로스코프가 장착된 이 장치는 오랜 시간 동안 정확한 방향 측정을 유지합니다.
독특한 기술
성숙한 모듈식 설계를 자랑하는 이 시스템의 IMU는-고정밀 MEMS 자이로와 가속도계로 구성됩니다. 작고 안정적이며 다재다능한 이 제품은 다양한 항공사 탐색 시나리오에 적합합니다.
다중{0}}센서 융합 필터는 GPS 및 MEMS INS 데이터를 처리합니다. 불일치와 MEMS 센서 드리프트/편향을 비교하여 전용 오류 모델이 시스템 오류를 실시간으로 계산합니다.
실시간-오류 보상은 MEMS 자이로 적분 드리프트를 억제하여 지속적인 장기 탐색 성능을 위한 안정적인 고정밀 자세, 속도 및 위치 데이터를 제공합니다.-
성능 매개변수
MSI100 MEMS_GNSS 복합관성항법시스템
|
MEMS 자이로스코프 |
|
|
범위(도/s)도 |
500 |
|
전체-온도 바이어스(도 /h,3σ) |
360 이하(X, Y), 60 이하(Z) |
|
바이어스 안정성(도/h, 평균 10초) |
10 이하(XY), 5 이하(Z) |
|
바이어스 불안정성(도 /h, 앨런) |
2 이하(XY), 0.5 이하(Z) |
|
MEMS 가속도계 |
|
|
범위(g) |
±16 |
|
제로 오프셋(mg,3σ) |
5 이하 |
|
바이어스 안정성(μg, 평균 10초) |
100 이하 |
|
통합 내비게이션 정확도 |
|
|
결합 제목(도, 1σ, 실시간-시간) |
0.15(1m 기준 이중-안테나) 0.5(단일 안테나, 동적) |
|
결합된 수평 자세(도, 1σ, 실시간-시간) |
0.05도(이중 안테나), 0.1도(단일 안테나) |
|
순수 관성 항법 정확도 |
|
|
수평 자세(도, 1σ, 실시간-시간) |
0.05도(정적), 0.5도(동적) |
|
방향(도, 1σ, 실시간-시간) |
0.5도(동적) |
|
전기적/기계적 인터페이스 |
|
|
전력(V) |
9~36(리플 100mV 이하) |
|
치수(mm×mm×mm) |
83*66*24 |
|
무게(g) |
160±20(본체) |
소개
개요
MSI100은 차량, 선박 및 무인 항공기로 대표되는 내비게이션, 제어 및 측정 애플리케이션에 널리 사용할 수 있는 매우 안정적이고 비용 효율적인 MEMS 관성 통합 내비게이션 시스템입니다. 이 제품은 다양한 구성 모드를 제공하며 특히 -Z-축에 고정밀 자이로스코프를 사용하여 장기간 방향 측정 정확도를-보장합니다.
특징
- 경량의 고정밀{0}}통합 내비게이션
- 국산 핵심부품
- 고성능, 작은 크기, 가벼운 무게
- 고정밀-폐쇄형-루프 광섬유 자이로스코프를 사용합니다.
- 진동 및 충격 저항, 전자기 간섭 저항
- 밀봉되고 안정적인 설계로 열악한 환경에서도 정상적인 작동이 보장됩니다.
- 관성/GNSS 통합 항법 기능 보유
애플리케이션
- UAV/무인차량/선박/보트에 대한 위치 및 자세 참조
- 태도 제어
- 무인항공기, 무인수상선
- 측량 및 매핑
- 안정화된 플랫폼
- 수중 차량
- 이동 중 커뮤니케이션
- 지능형 운전
- 발사체-기반 제어
기술적인 매개변수
표1MSI100 성능 매개변수
|
MEMS 자이로스코프 |
|
|
범위(도/초) |
500 |
|
전체-온도 바이어스(도 /h,3σ) |
360 이하(X, Y), 60 이하(Z) |
|
바이어스 안정성(도/h, 평균 10초) |
10 이하(XY), 5 이하(Z) |
|
바이어스 불안정성(도 /h, 앨런) |
2 이하(XY), 0.5 이하(Z) |
|
바이어스 반복성(도/h) |
10 이하(XY), 5 이하(Z) |
|
각도 랜덤 워크(도 /√h) |
0.25 이하 |
|
스케일 팩터 비선형성(ppm) |
100 이하 |
|
크로스 커플링(rad) |
0.001 이하 |
|
대역폭(Hz) |
100보다 크거나 같음 |
|
MEMS 가속도계 |
|
|
범위(g) |
±16 |
|
제로 오프셋(mg,3σ) |
5 이하 |
|
바이어스 안정성(μg, 평균 10초) |
100 이하 |
|
바이어스 안정성(μg, allan) |
50 이하 |
|
바이어스 반복성(μg) |
100 이하 |
|
속도 랜덤 워크(mm/s/√h) |
40 이하 |
|
스케일 팩터 비선형성(ppm, ±1g) |
300 이하 |
|
크로스 커플링(rad) |
0.001 |
|
대역폭(Hz) |
100보다 크거나 같음 |
|
통합 내비게이션 정확도 |
|
|
결합 수평 위치(m, 1σ) |
3m(단일 포인트), 0.02+1ppm(RTK) |
|
결합 수직 위치(m, 1σ)) |
5m(단일 포인트), 0.03+1ppm(RTK) |
|
결합 수평 속도(m/s, 1σ) |
0.1 |
|
결합 수직 속도(m/s, 1σ) |
0.15 |
|
결합 제목(도, 1σ, 실시간-시간) |
0.15(1m 기준 이중-안테나), 0.5(단일 안테나, 동적) |
|
결합된 수평 자세(도, 1σ, 실시간-시간) |
0.05도(안테나 2개), 0.1도(안테나 2개) |
|
순수 관성 항법 정확도 |
|
|
수평 자세(도, 1σ, 실시간-시간) |
0.05도(정적), 0.5도(동적) |
|
방향(도, 1σ, 실시간-시간) |
0.5도(동적) |
|
깊이 측정 정확도(cm) |
5 |
|
관성/주행 거리계 통합 정확도 |
0.001D(60초) 이하 |
|
전기적/기계적 인터페이스 |
|
|
전력(V) |
9~36(리플 100mV 이하) |
|
안정된-상태 전력(W) |
3 |
|
시작 시간(초) |
2 |
|
통신 인터페이스 |
1RS-422 채널, 1RS-232 채널, 1CAN 채널 |
|
업데이트 속도(Hz) |
200(맞춤형) |
|
치수(mm×mm×mm) |
83*66*24 |
|
무게(g) |
160±20(본체) |
|
운영 환경 |
|
|
작동 온도(도) |
-40 ~ +85 |
|
보관온도(도) |
-55 +85 |
|
진동(g, Rms) |
20~2000HZ, 4.08 |
|
충격(g) |
1000g/1ms |
|
신뢰할 수 있음 |
|
|
MTBF(시간) |
100000 |
참고: 수신기는 위성 기반 차동 기능이 있고 위치 정확도가 10cm 이상인 수신기로 교체할 수 있습니다.
기술 사양
구조e
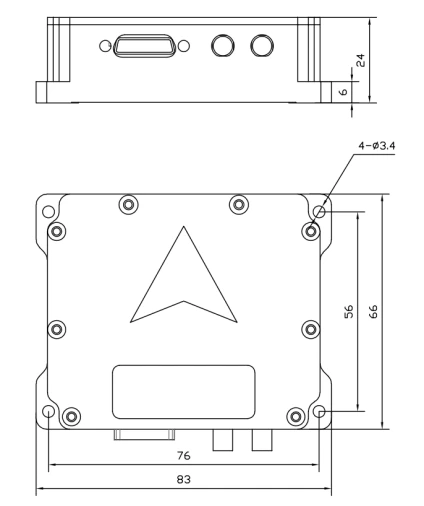
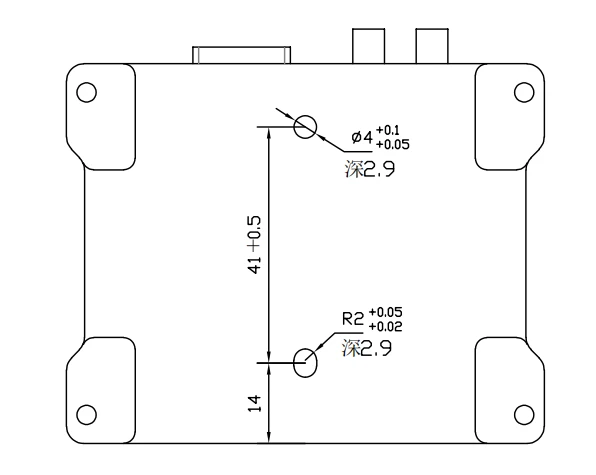
크기: 83mm×66mm×24mm(L×W×H, 커넥터 제외), 바닥 표면에 위치 핀 구멍 2개 포함.
전체 시스템 중량(GNSS 안테나 및 피더 케이블 포함): 1.5Kg 이하; 네비게이션 호스트 무게<350g;


그림1MSI100 기계 인터페이스
GNSS 수신기 안테나는 크기가 110mm×110mm×171mm인 표준 모델로 제공되며 베이스는 5×M6 나사를 사용하여 고정됩니다.


그림3 MSI100 위성 안테나 기계적 인터페이스
GNSS 수신기 안테나는 100mm×100mm×66mm 크기의 강력한 자기 베이스를 갖추고 있습니다.


Figure4MSI100 위성 안테나 자기 베이스
제품 식별 및 극성
제품을 수평으로 놓았을 때 화살표는 X 방향을 나타내며, 출력 좌표계는 "앞, 오른쪽, 아래" 좌표계입니다.

Figure4 좌표계
인터페이스 정의
MSI100 외부 인터페이스 XS1은 J30J-21ZKN-J를 사용합니다. 이중 안테나 커넥터는 표준 SMA 수 포트입니다. 여기서 S(왼쪽)는 보조 안테나이고 M(오른쪽)은 기본 안테나입니다. 외부 인터페이스 정의는 다음 표에 나와 있습니다.
표3MSI100 인터페이스 케이블 핀 번호 정의
|
핀번호 |
핀 정의 |
DB9 정의 |
인터페이스 정의 |
기능 설명 |
|
1 |
+의 전력 V |
+ 레드 클립 V |
입력 범위+9V~+36V |
시스템 전원 입력 |
|
2 |
파워GND |
블랙 클립 GND |
접지 |
시스템 전원 접지 |
|
4 |
국 |
DB9-M4-7 |
M4:절연형 외부 CAN 버스 인터페이스 |
CAN 데이터 출력 |
|
15 |
살다 |
DB9-M4-2 |
||
|
16 |
RS422_RX+ |
DB9-M1-1 |
M1: 외부 절연 RS422 인터페이스 |
데이터 출력, 시스템 구성 업그레이드 |
|
5 |
RS422_RX- |
DB9-M1-2 |
||
|
6 |
RS422_TX+ |
DB9-M1-3 |
||
|
17 |
RS422_TX- |
DB9-M1-4 |
||
|
14 |
GGND |
DB9-M1-5 |
||
|
7 |
RS232_TXD1 |
DB9-M2-2 |
M2: 외부 절연 RS232 인터페이스 |
내장-GNSS 수신기 구성 |
|
19 |
RS232_RXD1 |
DB9-M2-3 |
||
|
18 |
GGND |
DB9-M2-5 |
||
|
21 |
RS232_TXD2 |
DB9-M3-2 |
M3 : 외부 절연 RS232 인터페이스 |
네비게이션 데이터 출력 |
|
9 |
RS232_RXD2 |
DB9-M3-3 |
||
|
10 |
GGND |
DB9-M3-5 |
||
|
8 |
PPS_IN |
별도의 와이어 |
PPS 절연 입력 신호 |
TTL 수준 |
|
11 |
GGND |
별도의 와이어 |
접지 |
고립된 땅 |
|
20 |
TOV_OUT |
별도의 와이어 |
TOV 절연 신호 출력 |
TTL 레벨 기본3.3V출력, 옵션5V |
|
3 |
GGND |
별도의 와이어 |
접지 |
고립된 땅 |
공급 전압이 장치의 작동 임계 전압 아래로 떨어진 후 전원을 다시 켜기 전의 전원{0}}꺼짐 유지 시간은 3초 이상이어야 합니다. 전원-끄기 간격이 부족하면 비정상적인 기기 시작, 래치-또는 초기화 오류가 발생할 수 있습니다.
외부 커뮤니케이션
결합된 내비게이션 데이터 프로토콜
MSI100은 200Hz의 출력 주파수에서 기본 타임드 브로드캐스트 모드로 데이터를 출력합니다. 각 데이터 프레임은 164바이트, 전송 속도 460800bps, 1시작 비트, 8비트 데이터 비트, 1중지 비트, 패리티 없음으로 구성됩니다. 다중-바이트 변수의 경우 하위 바이트가 먼저 전송되고 상위 바이트가 이어서 전송됩니다. 일반적인 통신 프로토콜은 다음과 같습니다. 통신 프로토콜은 사용자 요구 사항에 따라 맞춤 설정할 수도 있습니다.
표 4 MSI100 출력 통신 프로토콜
|
아니요. |
첫 번째 바이트 순서 |
바이트 수 |
신호 이름 |
단위 또는 내용 |
동등한 |
설명 |
|
1 |
0 |
1 |
프레임 헤더1 |
내용: 55H |
1 |
8비트 부호 없는 정수 |
|
2 |
1 |
1 |
프레임 헤더2 |
내용: 아아아 |
1 |
8비트 부호 없는 정수 |
|
3 |
2 |
1 |
데이터 길이 |
내용: A0H |
1 |
8비트 부호 없는 정수 |
|
4 |
3 |
4 |
PC번호 |
인터럽트 카운터 |
1 |
32비트 부호 없는 정수 |
|
5 |
7 |
1 |
시스템 상태 단어 |
- |
1 |
자체-검사: 0x10 자체-검사 통과: 0x12 자체-검사 오류: 0x1F 대략 정렬: 0x33 미세 정렬: 0x35 순수 관성 항법: 0x41 제로 속도 업데이트: 0x43, 속도 + 위치 통합: 0x44 속도 + 위치 + 방향 통합: 0x45 차량 제약 탐색:0x46 주행거리계 통합 네비게이션:0x47 자체 보정 중-:0x51,0x53,0x55 자체-보정 완료, 기준 유효:0x56 자체{0}}보정 결과가 플래시에 성공적으로 기록되었습니다:0x57 자체-보정 오류:0x5F. |
|
6 |
8 |
1 |
실시간-상태 단어 |
- |
1 |
|
|
7 |
9 |
2 |
예약된 바이트 |
- |
1 |
|
|
8 |
11 |
4 |
예약된 바이트 |
- |
1 |
|
|
9 |
15 |
4 |
X 자이로 각속도 |
[-1000,1000]도/초, |
0.0000005 |
출력 기간 내 평균값 |
|
10 |
19 |
4 |
Y 자이로 각속도 |
[-1000,1000]도/초, |
0.0000005 |
출력 기간 내 평균값 |
|
11 |
23 |
4 |
Z 자이로 각속도 |
[-1000,1000]도/초, |
0.0000005 |
출력 기간 내 평균값 |
|
12 |
27 |
4 |
X가속도계 가속 |
[-400m/s2,400m/s2] |
0.000001 |
출력 기간 내 평균값 |
|
13 |
31 |
4 |
Y가속도계 가속도 |
[-400m/s2,400m/s2] |
0.000001 |
출력 기간 내 평균값 |
|
14 |
35 |
4 |
Z가속도계 가속도 |
[-400m/s2,400m/s2] |
0.000001 |
출력 기간 내 평균값 |
|
15 |
39 |
4 |
결합 경도 |
[-180,180]도 |
0.0000001 |
|
|
16 |
43 |
4 |
결합된 위도 |
[-90,90]도 |
0.0000001 |
|
|
17 |
47 |
4 |
결합 고도 |
[-500,16384]m |
0.00001 |
|
|
18 |
51 |
2 |
결합된 북쪽 속도 |
[-1310,1310]m/s |
0.005 |
|
|
19 |
53 |
2 |
결합된 속도 |
[-1310,1310]m/s |
0.005 |
|
|
20 |
55 |
2 |
결합된 동쪽 속도 |
[-1310,1310]m/s |
0.005 |
|
|
21 |
57 |
2 |
롤 각도 |
[-90,90]도 |
0.006 |
|
|
22 |
59 |
2 |
헤딩 각도 |
[-180,180]도 |
0.006 |
북쪽-by-서쪽은 양수입니다. |
|
23 |
61 |
2 |
피치 각도 |
[-85,85]도 |
0.006 |
|
|
24 |
63 |
4 |
위성 경도 |
(-180,180]도 |
0.0000001 |
|
|
25 |
67 |
4 |
위성 위도 |
[-90,90]도 |
0.0000001 |
|
|
26 |
71 |
4 |
위성 고도 |
[-500,16384]m |
0.00001 |
|
|
27 |
75 |
2 |
위성 북쪽 속도 |
[-1310,1310]m/s |
0.005 |
|
|
28 |
77 |
2 |
위성 지상 속도 |
[-1310,1310]m/s |
0.005 |
|
|
29 |
79 |
2 |
위성 동쪽 속도 |
[-1310,1310]m/s |
0.005 |
|
|
30 |
81 |
1 |
온도 |
[-127,127] |
1 |
|
|
31 |
82 |
1 |
포지셔닝 및 방향 타당성 |
/ |
1 |
bit0-3, 수신기 위치 지정 플래그: 00 포지셔닝이 안되고, 01 단일 포인트 포지셔닝, 02 플로트 솔루션 포지셔닝, 03 고정 솔루션 포지셔닝; 비트4-7, 방향 신호: 00 향하지 않고, 01 단일-방향 제목, 02 플로트 솔루션 제목, 03 솔루션 제목이 수정되었습니다. |
|
32 |
83 |
4 |
위성 시간(초) |
|||
|
33 |
87 |
1 |
년도 |
|||
|
34 |
88 |
1 |
월 |
|||
|
35 |
89 |
1 |
낮 |
|||
|
36 |
90 |
1 |
측위 위성 수 |
[0,255] |
1 |
|
|
37 |
91 |
2 |
위성 트랙 각도 |
[-180,180]도 |
0.006 |
|
|
38 |
93 |
2 |
이중-안테나 방향 |
[-180,180]도 |
0.006 |
|
|
39 |
95 |
2 |
예약된 |
|||
|
40 |
97 |
14 |
예약된 |
|||
|
41 |
111 |
12 |
예약된 |
|||
|
42 |
123 |
4 |
호주 |
m/s2 |
1 |
상향 가속도 |
|
43 |
127 |
4 |
AF |
m/s2 |
1 |
전진 가속 |
|
44 |
131 |
4 |
아칸소 |
m/s2 |
1 |
오른쪽 가속 |
|
45 |
135 |
4 |
괴로운 듯이 내다 |
m |
1 |
상대 히브 변위 |
|
46 |
139 |
4 |
필터링된 출력 |
나 |
1 |
|
|
47 |
143 |
4 |
필터링된 입력 |
나 |
1 |
|
|
48 |
147 |
4 |
주요 주파수 |
나 |
1 |
|
|
49 |
151 |
4 |
데이터 시간의 정수 부분 |
- |
- |
|
|
50 |
155 |
4 |
데이터 시간의 분수 부분 |
- |
- |
|
|
51 |
159 |
4 |
예약된 |
- |
1 |
|
|
52 |
163 |
1 |
체크섬 |
데이터 길이 및 데이터 바이트 합계의 하위 8비트 |
1 |
지침
- 제품의 전기 인터페이스 정의에 주의하십시오. 사용 중에는 잘못된 연결을 방지하기 위해 핀 배열을 엄격히 따르십시오.
- 본 제품은 정밀 측정 장치입니다. 작동 중에는 제품의 허용 범위를 초과하는 충격, 충돌, 기타 조건이 발생하지 않도록 주의하십시오.
- 제품의 설치는 각속도 측정에 큰 영향을 미칩니다. 설치 오류가 발생하지 않도록 하려면 장착 표면의 평탄도가 좋아야 합니다.
- 측정 정확도를 보장하려면 느슨함으로 인한 측정 오류를 방지하기 위해 제품을 안전하고 안정적으로 설치해야 합니다.
- 제품을 설치하고 사용하는 동안 정전기 방지에 주의를 기울여야 합니다. 정전기 방지 손목 스트랩을 착용하는 것이-권장됩니다.
- 본 설명서의 요구 사항을 엄격히 준수하여 작동하고 외부 환경이 사용 요구 사항과 일치하는지 확인하십시오. 문제가 발생한 경우, 커버를 제거하거나 제품 내부 구조를 개조하지 마세요. 문제가 있는 경우 즉시 당사 기술 담당자에게 문의하시기 바랍니다.
인기 탭: msi100 mems_gnss 관성 항법 시스템, 중국 msi100 mems_gnss 관성 항법 시스템 제조업체, 공장